درسنامه آموزشی نصب و راهاندازی مصنوعات مکاترونیکی کلاس دهم مکاترونیک
پودمان 5: نصب و راه اندازی ساز و کارهای حرکت
نصب و راه اندازی ماشین آلات حرکت مشخصه اصلی (مکانیزم) را مشخص میکند. در طراحی و تحلیل اجزای ماشینی کمیتهای سینماتیکی مثل سرعت و شتاب از نظر مهندسی بسیار اهمیت دارند.
برای تعمیر و نگهداری مکانیزم ابتدا به بررسی انواع نقشههای اجرایی طرح پرداخته میشود.
1- بررسی نقشههای مرکب محصول (ترکیبی دو بعدی)
2- بررسی نقشههای انفجاری (تفکیکی سه بعدی)
3- بررسی نقشههای اجرائی گسترشهای قطعاتی که از ورق ساخته میشوند.
واحد یادگیری 8: نصب و راهاندازی سازوکارهای حرکتی
مقدمه
به چهار حرکت توجه کنید.
حرکت صفحهای: مکانیزمی که کلیه ذرات آن روی یک صفحه موازی حرکت کند.
حرکت منحنیالخط: ذرهای که روی یک مسیر منحنیالخط حرکت کند.
حرکت دایرهای: ذرهای که روی یک مسیر دایرهای حرکت میکند.
حرکت زاویهای: مکانیزم نسبت به مسیر حرکت دارای یک زاویه معین است مثل حرکت اتومبیل در پیچ جادهها. در ضمن باید توجه داشت که حرکت زاویهای حرکت یک خط است و ذره چون یک نقطه است حرکت زاویهای ندارد.
استاندارد عملکرد
پس از اتمام این واحد یادگیری هنرجویان قادر خواهند بود نصب و راهاندازی سازوکارهای حرکتی را بر اساس نقشه انجام دهند.
پیش نیاز و یادآوری
نقشهخوانی
وسایل مونتاژ (انواع آچار)
مکانیزمها
تعریف: به مجموعهای از اجزاء مختلف که به یکدیگر متصل و یا در تماس با هم میباشند که بتوانند حرکت یا نیرو را از یک یا چند عضو به یک یا چند عضو دیگر انتقال دهند مکانیزم گفته میشود.
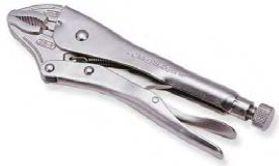
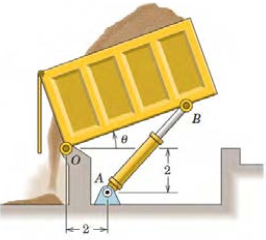
دقت کنید بسیاری از وسایلی که در زندگی روزمره از آنها استفاده میکنیم از مکانیزمهای ساده تشکیل شدهاند تا بتوانیم بهکمک آنها نیازهای روزمره زندگی و صنعتی خود را برآورده سازیم. در شکل 1-5 میتوان دو نمونه از مکانیزمهای مختلف را مشاهده کرد.
|
|
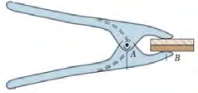
در شکل الف یک ابزار قفلی را مشاهده میکنید که از طریق اجزاء مختلف میتواند اجسام را به یکدیگر محکم نگه دارد. از طرفی از طریق پیچ انتهایی نیز میتوان مقدار فاصله فکها از یکدیگر را تنظیم کرد. در شکل ب قسمت بار یک ماشین کمپرسی را نشان میدهد که از طریق جک هیدرولیکی میتواند بار را تخلیه نماید.
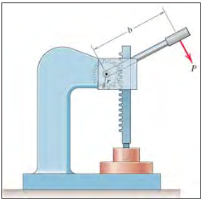
در شکل 2-5 نیز دو نمونه دیگر از مکانیزمها را میتوان مشاهده کرد که همواره در کارگاهها از آنها استفاده میشود. در شکل 2-5 الف یک پرس دستی است که نیرو از طریق چرخ دنده انتقال مییابد و در شکل 2-5 ب یک گیره دستی که نیرو از طریق پیچ انتقال مییابد.
|
|
گفتگو کنید (صفحهی 188 کتاب درسی)
جدول 1-5 را کامل کنید و درباره اهمیت انواع مکانیزم و نحوه کارکرد آن با یکدیگر بحث کنید.
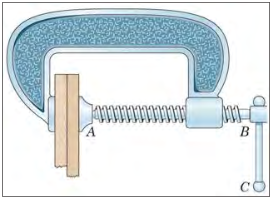
| تصویر | کارکرد مکانیزم |
|
|
|
|
|
قابلیت جابهجایی چرخ در راستای عمود |
|
|
|
|
|
|
|
|
|
|
|
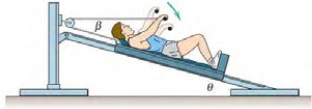
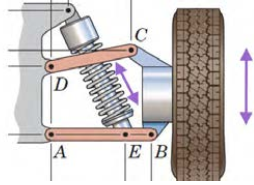
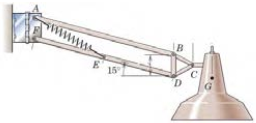
انواع مکانیزمها
مکانیزمها انواع بسیار مختلفی دارند که در ذیل به مهمترین آنها میپردازیم.
1- مکانیزم پیچ و مهرهای
همه ما در زندگی روزمره با پیچها سر و کار زیادی داشتیم. مثل نصب تابلو، پرده، میز و غیره که در واقع از پیچ و مهره بهعنوان نگهدارنده یا اتصالدهنده استفاده میشود. ولی پیچ و مهره کاربردهای دیگری نیز دارد.
در فیلم زیر با کاربردهای دیگری از آن آشنا میشوید.
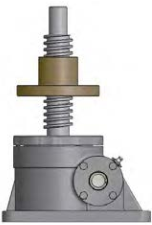
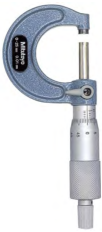
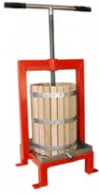
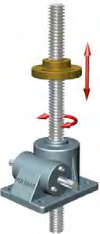
از این مکانیزم برای تبدیل حرکت چرخشی به حرکت رفت و برگشتی استفاده میشود. این مکانیزم از دو عضو اصلی پیچ و مهره تشکیل شده است و به دو صورت میتوان استفاده کرد. حالت اول به مهره اجازه چرخش داده نمیشود. لذا هنگامیکه پیچ میچرخد بهدنبال آن مهره در راستای محور پیچ حرکت خواهد کرد و با تغییر جهت چرخش پیچ، جهت حرکت مستقیمالخط مهره نیز برعکس میشود. حالت دوم این است که به پیچ اجازه چرخش داده نمیشود. لذا با چرخش مهره، پیچ به ناچار بهصورت مستقیمالخط حرکت خواهد کرد. مکانیزم پیچ و مهرهای کاربردهای فراوانی دارد که در شکل میتوان چهار نمونه از آن را مشاهده کرد. در شکل الف/ ج/ د مهره اجازه چرخش ندارد و در شکل ب پیچ اجازه چرخش ندارد. (شکل 3-5)
|
|
|
|
ترجمه کنید (صفحهی 189 کتاب درسی)
A nut is a type of fastener with a threaded hole. Nuts are almost always used opposite a mating bolt to fasten a stack of parts together.
2- مکانیزم چهار میلهای
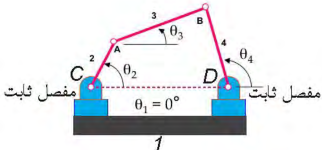
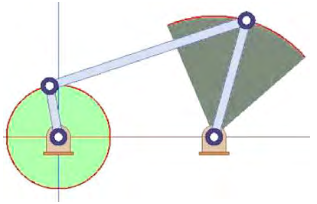
مکانیزم چهار میلهای سادهترین مکانیزمی است که بهواسطه آن میتوان حرکت دورانی موتور را به حرکتهای دیگر (مثل حرکتهای نوسانی) تبدیل نمود. همانطور که از شکل 4-5 نیز میتوان دریافت، این مکانیزم از یک قسمت ثابت به نام قاب (قسمت 1)، دو عضو متحرک با حرکت دورانی حول یک نقطه که لنگ نامیده میشوند (قسمتهای 2 و 4) و عضو رابط بین لنگها که میله رابط نامیده میشود (قسمت 3) تشکیل شده است.
یکی از حرکتهای هندسی که میتوان با مکانیزم چهار میلهای ایجاد کرد حرکت نوسانی است (شکل 5-5). در این شکل سر لنگ سمت چپ بهکمک یک موتور الکتریکی در یک مسیر دایرهای حرکت میکند که بهدلیل اختلاف طول بین لنگها، لنگ سمت راست تحت یک زاویه مشخص که قابل اندازهگیری و کنترل است نوسان مینماید. از کاربردهای این حرکت نوسانی میتوان به برف پاککن خودرو اشاره کرد.
|
|
فکر کنید (صفحهی 190 کتاب درسی)
5-3 الف) در شکل 4-5 بر روی قابلیت حرکتپذیری مفاصل A تا D با یکدیگر بحث کنید.
ب) در شکل 5-5 قابلیت حرکتپذیری مفاصل را مشخص کنید.
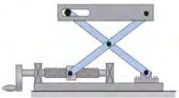
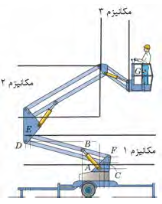
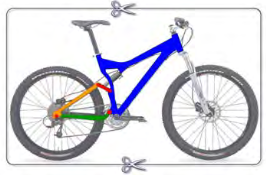
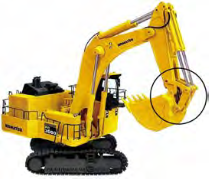
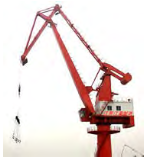
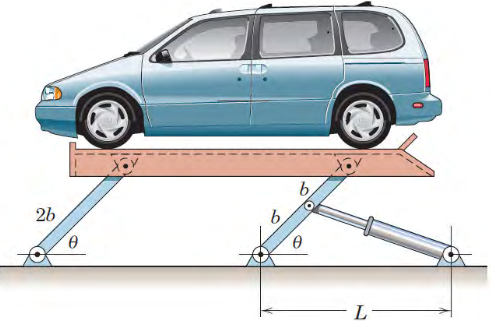
مکانیزم چهار میلهای یکی از پرکاربردترین مکانیزمها در صنعت و وسایل مورد استفاده در زندگی روزمره محسوب میشود. در شکل 6-5 چهار نمونه دیگر از آنرا میتوان مشاهده کرد. در شکل 6-5 الف تصویر یک بالابر را مشاهده میکنید که در آن از سه مکانیزم چهار میلهای استفاده شده است. همچنین در شکل 6-5 ب تصویر یک دوچرخه را مشاهده میکنید که برای ایجاد خاصیت ارتجاعی و فنری از یک مکانیزم چهار میلهای به همراه یک فنر استفاده شده است و این اجازه را به چرخ عقب میدهد که نسبت به قاب اصلی دوچرخه جابجا گردد. در شکل 6-5 ج یک بیل مکانیکی را ملاحظه میکنید. در محدوده دایرهای شکل یک مکانیزم 4 میلهای قرار دارد که برای کنترل حرکت بیل بهکار رفته است. در شکل 6-5 در یک جرثقیل را مشاهده میکنید که از طریق مکانیزم چهار میلهای میتواند بارها را جابهجا کند.
|
|
|
|
تحقیق (صفحهی 191 کتاب درسی)
در شکل 6-5 ب تعداد مکانیزمها و محدوده آنها را با ترسیم خط مشخص کنید.
پروژه (صفحهی 191 کتاب درسی)
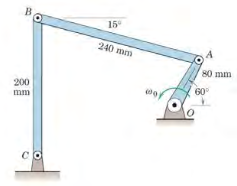
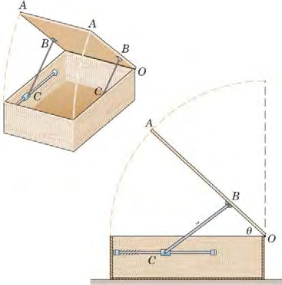
به کمک نرمافزار Working Model مکانیزم شکل 7-5 را ترسیم کنید و نحوه کارکرد آن را گزارش دهید و مکان هندسی مفصل B را هنگامیکه لنگ OA یک دور کامل میزند را رسم نمایید.
ترجمه کنید (صفحهی 191 کتاب درسی)
The simplest movable closed chain linkages are four bar linkages. These linkages actually have only three moving links but they have one fixed link and four pin joints or pivots.
تحقیق (صفحهی 193 کتاب درسی)
جدول 2-5 دستگاههای مختلفی را نشان میدهد که در آنها از مکانیزم چهار میلهای استفاده شده است. مکانیزم را شناسایی کنید و اجزای آن را شمارهگذاری کنید و نحوه کارکرد آنرا بنویسید.
| ردیف | شکل دستگاه | نام دستگاه | شناسایی مفصلهای ثابت و متحرک و بیان کارکرد حرکت مکانیزم |
| 1 |
|
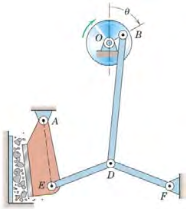
دستگاه سنگ خردکن | نقاط O، A و F بهعنوان مفصلهای ثابت و نقاط B، D و E بهعنوان مفصلهای متحرک این مکانیزم میباشند. با حرکت دیسک در واقع لنگ OB در حال دوران قرار میگیرد و باعث جابهجایی میله رابط BD شده و بهدنبال آن مفصل DE و سنبه حرکت کرده و سنگها خرد میشوند. |
| 2 |
|
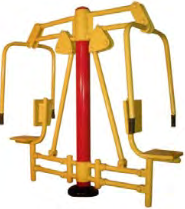
دستگاه پرس سینه | |
| 3 |
|
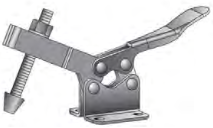
گیره نگهدارنده (فیکسچر) | |
| 4 |
|
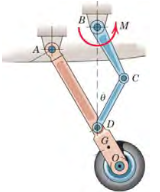
ارابه فرود هواپیما | در این مکانیزم نقاط A و B بهعنوان مفصلهای ثابت و نقاط C، D و O بهعنوان مفصلهای متحرک میباشند. با چرخش لنگ BC توسط یک موتور الکتریکی، چرخ هواپیما بهسمت بالا جمع میشود. |
3- مکانیزم لنگ و لغزنده (لغزنده لنگی)
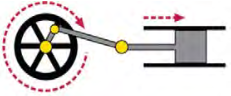
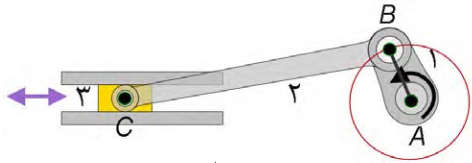
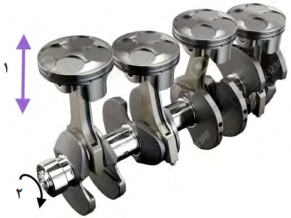
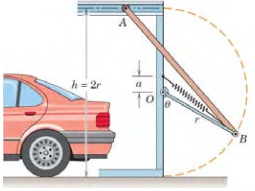
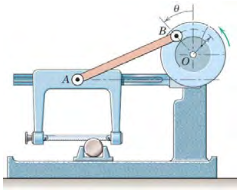
این مکانیزم نیز برای تبدیل حرکت چرخشی به حرکت رفت و برگشتی و یا بالعکس مورد استفاده قرار میگیرد. همانطور که در شکل 9-5 هم مشاهده میکنید اجزای مهم این مکانیزم، لنگ، میله رابط و لغزنده (بهترتیب قسمتهای 1 الی 3) هستند. بر خلاف مکانیزم پیچ و مهره، در این مکانیزم، سرعت خطی لغزنده و سرعت زاویهای لنگ با یکدیگر رابطه خطی ندارند.
یکی از رایجترین کاربرد مکانیزم لنگ و لغزنده، تبدیل حرکت رفت و برگشتی پیستون (حرکت شماره 1) در موتور خودرو به حرکت دورانی میل لنگ (حرکت شماره 2) میباشد (شکل 10-5).
تحقیق (صفحهی 194 کتاب درسی)
مثالهای دیگری بیابید که در آنها از مکانیزم لنگ و لغزنده استفاده شده است.
پروژه (صفحهی 195 کتاب درسی)
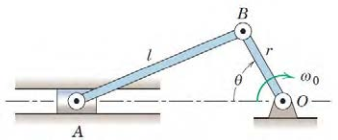
بهکمک نرمافزار Working Model مکانیزم شکل 11-5 را ترسیم کنید و نحوه کارکرد آنرا گزارش دهید. (r=15mm و l=35mm)
ترجمه کنید (صفحهی 195 کتاب درسی)
The Slider crank mechanism (or a simple crank), shown in Fig. 5-12 , converts rotary to linear motion and vice versa, depending on its application. Link AB is free to rotate ${{360}^{{}^\circ }}$ around the hinge while link BC oscillates back and forth because point C is hinged to a roller which restricts it to linear motion. Either the slider or the rotating link AB can be the driver.
گفتگو کنید (صفحهی 195 کتاب درسی)
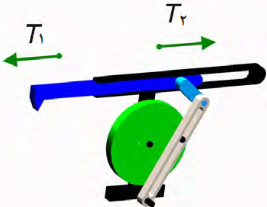
در مورد علت اختلاف زمان رفت و برگشت در مکانیزم فوق با یکدیگر بحث کنید و نتیجه را با معلم خود در میان بگذارید.
تحقیق (صفحهی 196 کتاب درسی)
در جدول 3-5 دستگاههای مختلفی را نشان میدهد که در آنها از مکانیزم لنگ و لغزنده استفاده شده تحقیق است. مکانیزم را شناسایی کنید و نحوه کارکرد آنرا بنویسید.
| ردیف | شکل دستگاه | نام دستگاه | شناسایی اجزاء لنگ و لغزنده و نحوه کارکرد مکانیزم |
| 1 |
|
ضربهگیر درب | |
| 2 |
|
درب گاراژ | |
| 3 |
|
اره لنگ | در این مکانیزم دیسک، نقش لنگ را بازی میکند (خط OB) که با دوران آن موجب حرکت رفت و برگشتی در اره میشود. در واقع اره نقش لغزنده را بازی میکند. به این ترتیب در اثر حرکت رفت و برگشتی اره لنگ، میلگرد بریده میشود. |
4- مکانیزم بادامک و پیرو
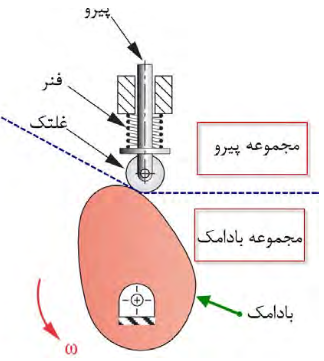
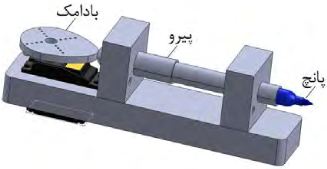
این مکانیزم از دو قسمت مجموعه بادامک و مجموعه پیرو تشکیل شده است و حرکت دورانی بادامک به حرکت رفت و برگشتی پیرو تبدیل میشود. در شکل 13-5 اجزای یک مکانیزم بادامکی را میتوانید مشاهده کنید. با ایجاد تغییر شکل در بادامک، حرکات نوسانی متنوعی را میتوان در پیرو ایجاد کرد.
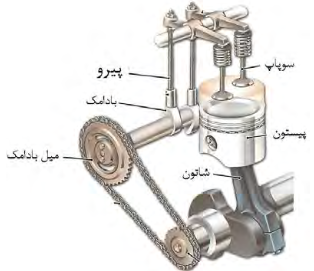
این مکانیزم کاربردهای فراوانی دارد. بهعنوان مثال میتوان به استفاده از آن در موتورهای خودرو و بسیاری از ماشینآلات صنعتی از قبیل ماشینهای نساجی، دستگاههای چاپ و ماشینهای صنایع غذایی اشاره کرد. در شکلهای 14-5 و 15-5 دو نمونه از این مکانیزم آورده شده است.
|
|
تحقیق (صفحهی 198 کتاب درسی)
مکانیزمهای بادامک و پیرو شکلها و انواع مختلفی دارند. 3 مورد مختلف از این نوع مکانیزمها و کاربرد آنها را بیابید.
پروژه (صفحهی 198 کتاب درسی)
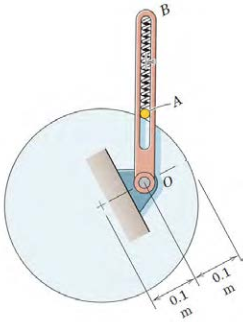
به کمک نرمافزار Working Model مکانیزم شکل 16-5 را ترسیم کنید و نحوه کارکرد آن را گزارش دهید.
ترجمه کنید (صفحهی 198 کتاب درسی)
A cam is a mechanical component capable of transmitting motion to a follower by direct contact. In a cam mechanism, the cam is the driver and the driven member is called the follower, which can remain stationary, translate, oscillate, or rotate.
5- مکانیزمهای چرخ دندهای
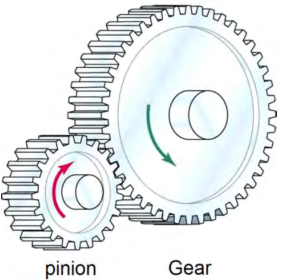
چرخ دندهها یکی از پرمصرفترین وسایل انتقال قدرت و حرکت هستند. مکانیزم چرخ دندهای مجموعهای است که حداقل از دو چرخ دنده تشکیل شده است که بهصورت جفت کار میکنند. از نظر انتقال قدرت، مکانیزم چرخ دنده شامل یک چرخ دنده محّرک و یک یا چند چرخ دنده متحرک میباشد. معمولاً به کوچکترین چرخ دنده مکانیزم، پینیون و چرخ دنده دیگر را چرخ متحرک میگویند. امروزه بیشتر دستگاههای موجود در صنعت دارای چرخ دنده هستند و با پیشرفت روز افزون صنعت، چرخ دندهها نقش انکارناپذیری دارند.
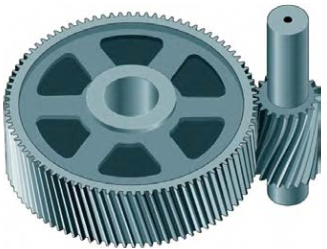
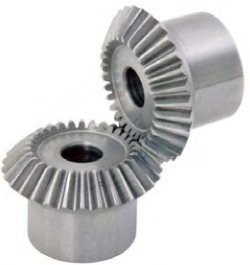
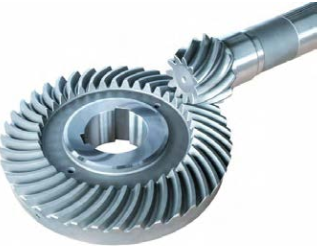
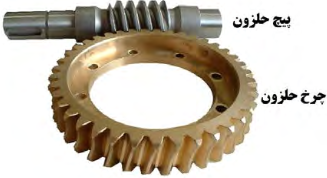
چرخ دندهها بر حسب موقعیت مکانی محورها نسبت به یکدیگر در شکلهای گوناگونی طراحی و ساخته میشوند و حرکت چرخشی یک محور را به محور دیگر از طریق اتصال دندانهها منتقل میکنند. برای شناسایی بهتر مکانیزم چرخ دندهای و آشنایی با انواع آن میتوان چرخ دندهها را براساس نحوه قرارگیری شفتی که بر روی آن سوار میشوند به سه دسته زیر تقسیمبندی کرد.
الف) شفتهای دو چرخ دنده با هم موازی باشند.
ب) شفتهای دو چرخ دنده با هم متقاطع باشند.
ج) شفتهای دو چرخ دنده با هم متنافر باشند.
در شکلهای 17-5 ، 18-5 و 19-5 برای هر گروه زوج چرخ دنده، یک نمونه آورده شده است.
|
|
|
|
|
تحقیق (صفحهی 200 کتاب درسی)
انواع مکانیزمهای چرخ دندهای را با هم مقایسه کنید و مزایا و معایب هر یک از آنها را نام ببرید.
تحقیق (صفحهی 201 کتاب درسی)
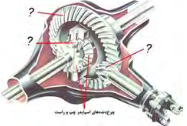
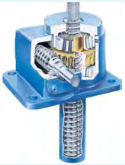
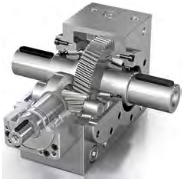
جدول 4-5 دستگاههای مختلفی را نشان میدهد که در آنها از مکانیزم چرخ دندهای استفاده شده است. نوع چرخ دنده را شناسایی کنید و نحوه عملکرد مکانیزم را بنویسید.
| ردیف | شکل دستگاه | نام دستگاه | نوع چرخ دنده | نحوه عملکرد و چگونگی حرکت مکانیزم را بنویسید |
| 1 |
|
دریل دستی | ||
| 2 |
|
دیفرانسیل خودرو | ||
| 3 |
|
جک | ||
| 4 |
|
جعبه دنده | ||
| 5 |
|
آچار فرانسه |
پروژه (صفحهی 202 کتاب درسی)
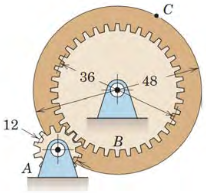
به کمک نرمافزار Working Model مکانیزم شکل 20-5 و 21-5 را ترسیم کنید و نحوه کارکرد آنرا گزارش دهید.
|
|
ترجمه کنید (صفحهی 202 کتاب درسی)
A gear is a wheel with evenly sized and spaced teeth machined or formed around its perimeter. Gears are used in rotating machinery not only to transmit motion from one point to another but also for the mechanical advantage they offer.
6- مکانیزم چرخ و شانه
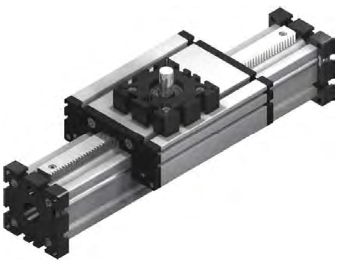
این مکانیزم از دو عضو چرخ دنده ساده و چرخ دنده شانهای مطابق شکل 22-5 تشکیل شده است و از آن برای تبدیل حرکت دورانی چرخ دنده به حرکت رفت و برگشتی شانه و برعکس استفاده میشود.
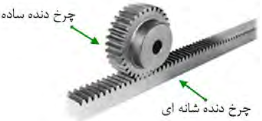
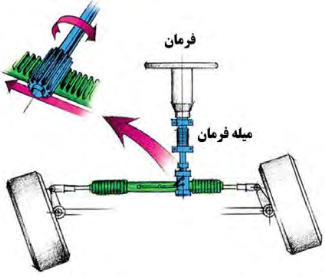
این مکانیزم کاربردهای فراوانی دارد که بهعنوان نمونه میتوان به استفاده از این مکانیزم در مجموعه فرمان خودرو (شکل 23-5- الف) و همچنین میزهای متحرک یا ساپورت (شکل 23-5- ب) اشاره کرد. هنگامیکه راننده فرمان را میچرخاند، چرخ دنده ساده متصل به فرمان بوده و بهدنبال آن سر جای خود میچرخد.
به این ترتیب چرخ دنده شانهای بهسمت چپ و یا راست حرکت خواهد کرد که نتیجه آن تغییر زاویه چرخهای خودور است. در میزهای کشویی چرخ دنده شانهای ثابت است و ساپورت حامل چرخ دنده ساده میباشد و با دوران آن از طریق یک الکتروموتور میتواند در طول چرخ دنده شانهای حرکت نماید. در دستگاههای CNC (ماشینهای کنترل عددی) از این مکانیزم به کرّات استفاده میشود.
|
|
ترجمه کنید (صفحهی 203 کتاب درسی)
A rack and pinion is a type of linear actuator that comprises a pair of gears which convert rotational motion into linear motion. A circular gear called “the pinion” engages teeth on a linear “gear” bar called “the rack”.
7- مکانیسم تسمه و قرقره
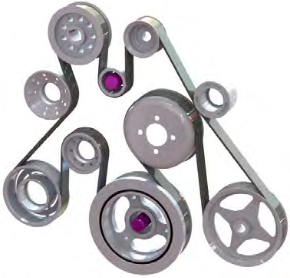
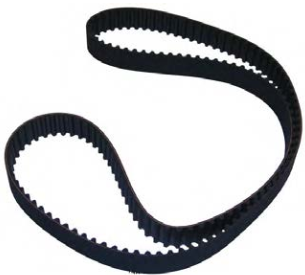
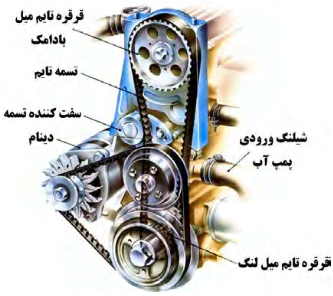
از مکانیزم تسمه و قرقره در جایی استفاده میشود که فاصله بین دو شفت محرک و متحرک زیاد باشد. در صورتیکه از مکانیزم چرخ دنده در جایی استفاده میشود که فاصله بین شفتها کم است. میدانیم در حرکت بین دو چرخ دنده لغزش وجود ندارد لذا اصطلاحاً به آن حرکت مثبت میگویند. در حالیکه در سیستم تسمه و قرقره حرکت از طریق اصطکاک انتقال مییابد که میتواند در انواعی از آن مقداری لغزش رخ بدهد که در نتیجه از حرکت مثبت برخوردار نخواهد بود. به همین خاطر در دستگاههایی که همزمانی بین محورها لازم است باید از تسمههای دندانهدار یا تسمه تایم مطابق شکل 25-5 استفاده کرد. یکی از کاربردهای رایج تسمه تایم همزمانی بین میل لنگ و میل بادامک در موتور خودرو است. (شکل 26-5)
|
|
در صنعت بسته، به کاربرد از تسمههای مختلفی استفاده میشود که انواع آن عبارتاند از: 1- تسمه تخت 2- تسمه V شکل 3- تسمه گرد 4- تسمه تایم.
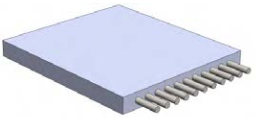
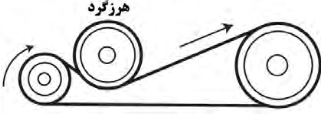
سطح مقطع تسمه تخت مطابق شکل 27-5 بهصورت مستطیل است و از جنس چرم، لاستیک به همراه پوششهای برزنتی در سطح خارجی تسمه و نخهای نایلونی یا سیمهای فلزی در داخل تسمه (برای تحمل کشش) ساخته میشوند. با توجه به اینکه برای حرکت قرقرهها نیاز به اصطکاک است. لذا کشش موجود در تسمه از یک حدی نباید کمتر باشد به همین خاطر برای تنظیم کشش تسمه، مطابق شکل 28-5 از قرقره هرزگرد استفاده میکنند. از این نوع تسمه هم برای انتقال قدرتهای بالا و هم برای انتقال مواد در کانوایرها 1 استفاده میگردد و برای فاصله بین دو قرقره هیچ محدودیتی وجود ندارد.
|
|
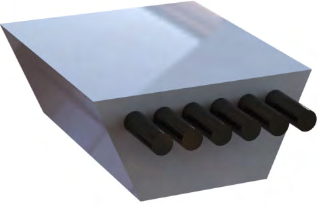
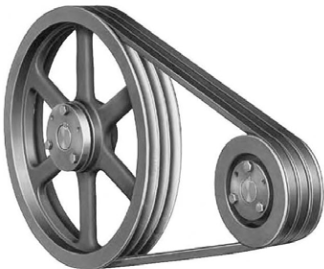
سطح مقطع تسمه V شکل مطابق شکل 29-5 بهصورت ذوزنقه است و معمولاً برای انتقال قدرت استفاده میشود. این تسمه در بین سایر تسمهها بیشترین کاربرد را داراست و نسبت به تسمه تخت با همان اندازه قابلیت تحمل بار بیشتری را دارد و برای فاصلههای کمتر مورد استفاده قرار میگیرد. قرقره v شکل باید متناسب با تسمه آن ساخته شود که نمونهای از آنرا میتوان در شکل 30-5 ملاحظه کرد.
|
|
سطح مقطع تسمه گرد بهصورت دایره است و معمولاً برای انتقال قدرتهای کم استفاده میشود. از موارد کاربرد این تسمه، میتوان به استفاده از آن در چرخ خیاطی، ماشینتراش سنگهای زینتی و غیره اشاره کرد.
ترجمه کنید (صفحهی 206 کتاب درسی)
A belt is a loop of flexible material used to link two or more rotating shafts mechanically, most often parallel. Belts may be used as a source of motion, to transmit power efficiently, or to track relative movement.
پروژه (صفحهی 206 کتاب درسی)
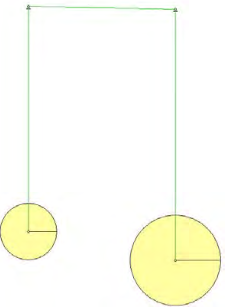
بهکمک نرمافزار Working Model مکانیزم شکل زیر را ترسیم کنید و نحوه کارکرد آن را گزارش دهید.
تحقیق (صفحهی 207 کتاب درسی)
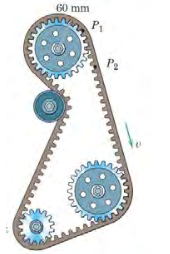
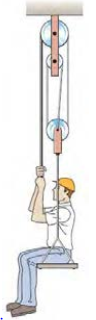
در جدول 4-5 دستگاههای مختلفی را نشان میدهد که در آنها از مکانیزم تسمه و قرقره و یا کابل و قرقره استفاده شده است. مکانیزم را شناسایی کنید و نحوه کارکرد آنرا بنویسید.
| ردیف | شکل دستگاه | نام دستگاه | شناسایی اجزاء تسمه (یا کابل) و قرقره و نحوه کارکرد مکانیزم |
| 1 |
|
تسمه تایم خودرو | |
| 2 |
|
بالابر تکنفره | |
| 3 |
|
کابل جمعکن |
8- مکانیزم زنجیر و چرخ زنجیر
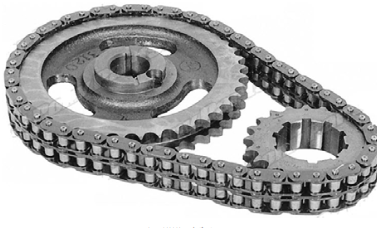
زنجیر و چرخ زنجیر جزو مکانیزمهای انعطافپذیر محسوب میشوند که برای انتقال قدرت بدون لغزش بین دو شفت مورد استفاده قرار میگیرند. در شکل 5-33 نمونهای از زنجیر و چرخ زنجیر را نشان میدهد.
ترجمه کنید (صفحهی 208 کتاب درسی)
Chain drive is a way of transmitting mechanical power from one place to another. It is often used to convey power to the wheels of a vehicle, particularly bicycles and motorcycles.
در صنعت از زنجیرهای مختلفی جهت انتقال قدرت یا حرکت استفاده میشود که به شرح زیر میباشند.
الف- زنجیر غلتکی
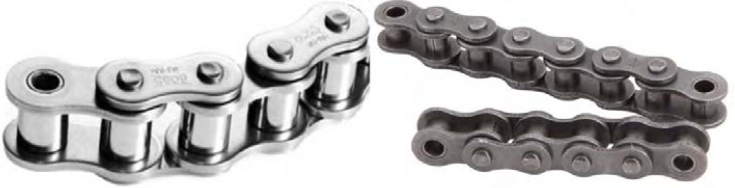
زنجیرهایی که در صنعت برای انتقال قدرت استفاده میشوند از به هم وصل کردن واحد زنجیر ساخته میشوند. در شکل 34 5 میتوان این نوع زنجیر را که از به هم پیوستن چند واحد زنجیر درست شده است را ملاحظه کرد.
ب- زنجیر کانوایر
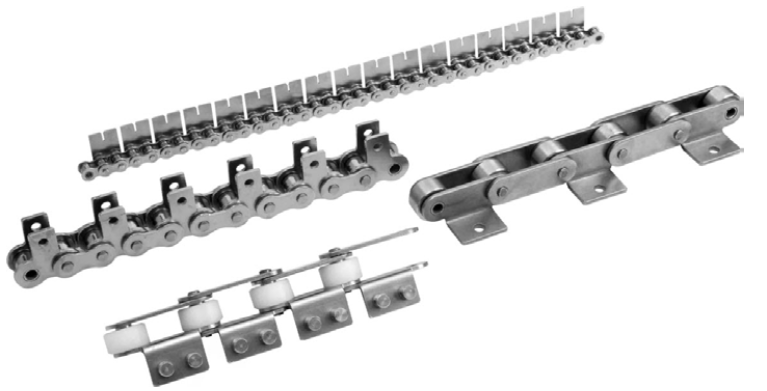
از این زنجیر در خطوط کانوایر و برای انتقال مواد، قطعات و غیره استفاده میشود که چند نمونه از آنرا میتوان در شکل 35-5 مشاهده کرد.
تحقیق (صفحهی 210 کتاب درسی)
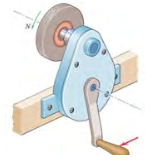
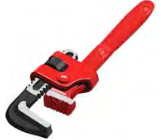
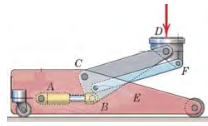
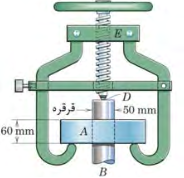
در جدول 5-5 دستگاههای مختلفی را نشان میدهد که در آنها از مکانیزمهای مختلفی استفاده شده تحقیق است. نوع مکانیزم را شناسایی کنید و سپس نحوه عملکرد هر مکانیزم را بنویسید.
| ردیف | شکل دستگاه | نام دستگاه | نوع مکانیزم | نحوه عملکرد و چگونگی حرکت مکانیزم |
| 1 |
|
سنگ دستی | ||
| 2 |
|
آچار لولهگیر | ||
| 3 |
|
جک ماشین | ||
| 4 |
|
پولی کش | ||
|
|
لوله خمکن |
9- درجات آزادی مکانیزمها:
تعریف: تعداد پارامترهای غیر وابسته که برای مشخص کردن موقعیت یک مجموعه فیزیکی مورد استفاده قرار میگیرد را درجه آزادی آن مجموعه مینامند.
بهعنوان مثال یک ذره نقطهای که در فضا آزادانه حرکت میکند دارای سه درجه آزادی میباشد. یعنی برای مشخص کردن موقعیت آن به سه مختصات x و Y و Z نیاز است. لذا میتوان گفت که ذره در فضا دارای سه درجه آزادی است. اگر همان ذره در یک صفحه بهصورت آزادانه حرکت کند دارای دو درجه آزادی خواهد بود (مختصات x و y).
حال اگر مجموعه فیزیکی از نوع ذرهای نباشد (دارای ابعاد و اندازه باشد) مشخص کردن موقعیت تنها یک نقطه از آن جسم، برای مشخص کردن موقعیت مجموعه کافی نخواهد بود. بلکه موقعیت زاویهای آن نیز مهم است. بهعنوان مثال برای مشخص کردن موقعیت یک میله در فضا به 6 پارامتر نیاز است. سه پارامتر مربوط به موقعیت مکانی میله است که شامل مختصات x و y و z مرکز جرم آن میباشد و سه پارامتر دیگر مختصات زاویهای میله نسبت به سه محور x و y و z را مشخص میکند. لذا میله در فضا دارای 6 درجه آزادی است. اگر این میله در صفحه باشد برای مشخص کردن موقعیت دقیق آن به سه پارامتر نیاز است. یعنی مختصات x و y مرکز جرم آن و موقعیت زاویهای آن نسبت به محور x، لذا دارای سه درجه آزادی است.
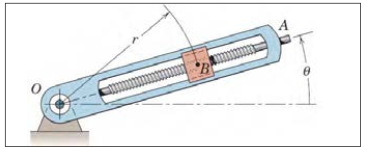
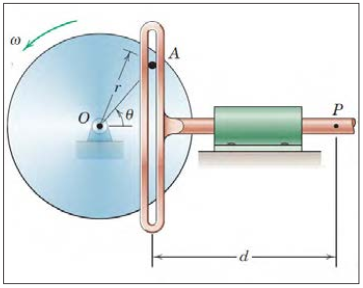
برای آشنایی بیشتر با نحوهی تعیین درجات آزادی مکانیزم 36-5 را در نظر بگیرید. در شکل 36-5 الف برای مشخص کردن موقعیت جسم B به دو پارامتر نیاز داریم که عبارتند از R و O لذا این مکانیزم یک درجه آزادی است چرا که با مشخص کردن اندازه زاویه O باقی میتوان موقعیت جسم B را معلوم کرد. همچنین مکانیزم موجود در شکل 36-5 ب یک مکانیزم یک درجه آزادی است. چرا که با مشخص کردن اندازه زاویه $\theta $ بهراحتی میتوان موقعیت نقطه P را مشخص کرد.
|
|
گفتگو کنید (صفحهی 212 کتاب درسی)
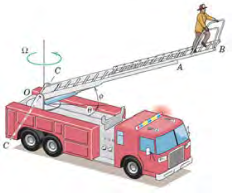
در جدول 6-5 دستگاههای مختلفی را نشان میدهد که در آنها از مکانیزمهای مختلفی استفاده شده است. درجات آزادی هر مکانیزم را مشخص کنید.
| ردیف | شکل دستگاه | تعداد درجات آزادی |
| 1 |
|
|
| 2 |
|
یک |
| 3 |
|
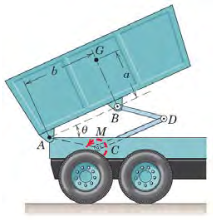
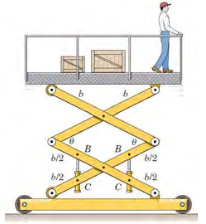
ترجمه کنید (صفحهی 212 کتاب درسی)
The degree of freedom (DOF) of a mechanical system is the number of independent parameters that determine the state of a physical system. DOF is important to the analysis of systems of bodies in mechanical engineering, aeronautical engineering, robotics, and structural engineering motorcycles.
فعالیت کارگاهی: مونتاژ قسمتهای مختلف تخت توسط پیچ و مهره (صفحهی 213 کتاب درسی)
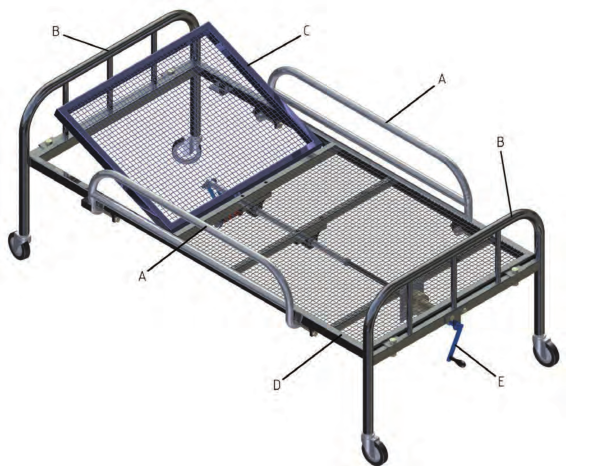
فعالیت کارگاهی: مونتاژ مکانیزم بالابر مربوط به تختهای بیمارستانی (صفحهی 214 کتاب درسی)
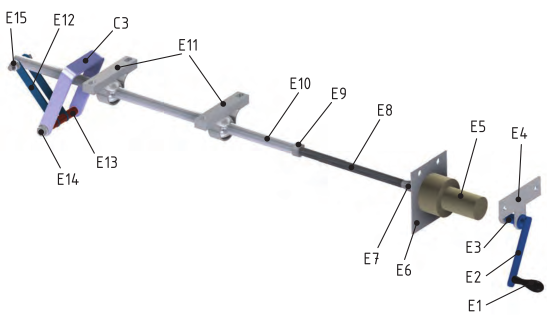
| E1 | دسته | E6 | یاتاقان الکترو موتور | E11 | یاتاقان |
| E2 | تسمه | E7 | رابط | E12 | تسمه رابط |
| E3 | رابط | E8 | پیچ | E13 | بوش فاصله |
| E4 | یاتاقان اهرم دستی | E9 | مهره | E14 | پیچ و مهره اتصال |
| E5 | الکترو موتور | E10 | لوله | E15 | پیچ و مهره اتصال |
توجه: قطعه C3 رابط مجموعه شکن و مکانیزم بالابر میباشد.
پروژه نیمه تجویزی: روتاتور (ROTATOR):
روتاتور چیست؟
دستگاهی که با چرخش مداوم خود منجر به مخلوط شدن موادی که بر روی آن قرارداده شده است میشود به همین دلیل به آن میکسر (Mixer) یا مخلوط کننده نیز میگویند.
کاربردهای روتاتور در صنعت، علوم آزمایشگاهی:
در بسیاری از موارد لازم است برای بهتر مخلوط نمودن دو یا چند ماده، ظرف مخلوط را به چرخش درآورد. به این منظور بر اساس جنس و حجم ماده طرحهای متنوعی به نظر میرسد بهنحوی که در صنعت این دستگاهها بسیار بزرگ و دارای استقامت بیشتری بوده و در صنایع دستگاههای آزمایشگاهی دارای ظرافت بیشتری میباشد.
روتاتورهای مورد استفاده در آزمایشگاههای پزشکی با توجه به شرایط مواد (غلظت،حجم، زمان و درصد مخلوط شدن) دارای مکانیسمهای متفاوتی میباشند، بهنحوی که گاهی بهطور یکنواخت زیرورو میشوند و گاهی در جهتهای افقی و یا غلتشی به چرخش واداشته میشوند.
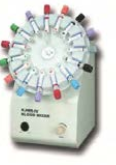
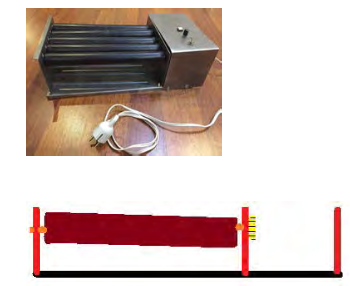
|
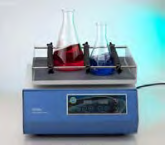
|
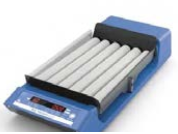
|
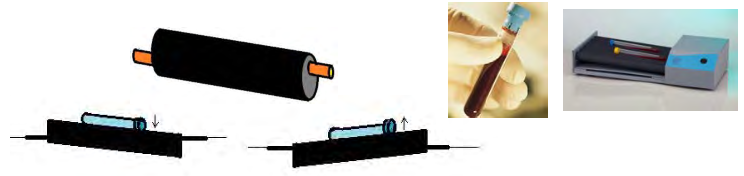
مواردی که در علوم آزمایشگاه جهت مخلوط کردن نیازمند غلتش مداوم میباشد، مایعاتی است که در لولههای آزمایش قرار گرفته و با این عمل شرایط رشد باکتری یا حل کردن محلولهای شیمیایی یا رشد قارچ و یا عصارهگیری از گیاهان صورت میپذیرد. ولی یکی از بیشترین مورد استفاده دستگاه روتاتور جهت جلوگیری از انعقاد خون میباشد، چرا که خون نمونهبرداری شده ازبدن منعقد شده و جهت آزمایشهای لازم بایستی بامادهای به نام سیترات سدیم کاملاً مخلوط گردد تا این ماده با حذف زنجیره انعقاد فاکتورهای خونی از انعقاد خون جلوگیری نماید، لذا این عمل با ریختن سیترات سدیم و خون در لوله آزمایش تهگرد و قرارگیری بر روی دستگاه روتاتور که تایمر آن برای زمانی مشخص تنظیم شده، با سرعت 30 دور در دقیقه شروع به غلتش مینماید و از انعقاد خون تا زمان آزمایش جلوگیری میشود.
دستگاههای روتاتور غلتشی ضمن دوران ایجاد شده بر روی لولههای آزمایش بر اساس محورهای ایجاد شده در دو سر غلطک آن مرتب سر لوله را پائین و بالا میکند.
فعالیت کارگاهی (صفحهی 241 کتاب درسی)
فراهم نمودن قسمتهای مختلف دستگاه و مونتاژ قطعات بهنحوی که بتوانیم با اتصال دستگاه به برق شهر حرکت دورانی غلطکهای آنرا مشاهده نماییم. لازم به ذکر است بسیاری از قطعات این دستگاه را میتوان در صورت امکان در کارگاههای فلز و ساخت و تولید ایجاد نمود.
ابزارهای مورد نیاز:
پیچ گوشتی دوسو و چهارسو کمان اره و اره آهن بر - انبردست - هویه و سیم لحیم - دریل و جعبه مته - چکش - سمبهنشان
مراحل کار:
دستگاه روتاتور از قسمتهای بدنه (شاسی، پیشانی گیربکس، پیشانی ابتدایی و انتهایی، درب U شکل)، چرخ دندهها، غلطکها، موتور جوجهگردان 30 دور در دقیقه، سیم برق 0/7 کلید کلنگی، کلید استارت الکترونیکی و تایمر راه پله تشکیل تشکیل شده است.
چرخ دندهها را با استفاده از پیچهای 5 بر روی پیشانی گیربکس نصب نموده و از روانی آنها مطمئن شوید.پیشانیهای گیربکس و انتهایی را به فاصله طول غلطک (31 سانتیمتر) بر روی شاسی پیچ کنید.
غلطکها را بر روی دو پیشانی سوار نموده و چرخ دندههای سر طرف پیشانی گیربکس را نصب نمائید و با ارتباط چرخ دندههای میانی و چرخ دندههای سر غلطکها روانی حرکت را کاملاً مشاهده نمائید بهنحوی که چرخش یکی باعث چرخش کلیه چرخ دندهها گردد.
موتور را با استفاده از دو پایه فلزی ابتکاری در ارتباط با چرخ دندههای گیربکس قرار دهید تا موتور منجر به چرخش چرخ دندهها گردد.
ولوم تایمر را با استفاده از دو سیم به خارج از تایمر انتقال دهید و پس از سوراخ کردن درب U شکل ولوم را بر روی آن ببندید.
تایمر را در فضای کنار موتور بر روی شاسی پیچ نمائید و کلید استارت و کلید کلنگی دو وضعیتی را بر روی درب U شکل دستگاه نصب نمایید.
سیم برق اصلی دستگاه را پس از اتصال به دو شاخه به دستگاه متصل نموده و نهایتاً درب U شکل را بر روی شاسی پیچ کنید.